


El estado de movimiento de un cuerpo depende del sistema de referencia con respecto al cual estamos describiéndolo. El movimiento relativo es la parte de la Cinemática que se ocupa de encontrar relaciones (ecuaciones) entre los vectores posición, velocidad y aceleración que miden diferentes observadores.
En estas páginas vamos a resolver problemas de movimiento relativo en dos situaciones diferentes:
- Movimiento relativo de traslación uniforme: Uno de los observadores (O) está en reposo y el otro (O’) se mueve con velocidad constante V con respecto a él. Ambos observadores son por tanto inerciales, porque no tienen aceleración ni están rotando.
- Movimiento relativo de rotación uniforme: Uno de los observadores (O) se encuentra en reposo (observador inercial) y el otro (O’) rota con velocidad angular constante ω con respecto al primero. El segundo observador es no inercial.
Movimiento relativo de traslación uniforme: Las ecuaciones que relacionan los vectores posición, velocidad y aceleración medidos por ambos observadores se conocen como transformaciones de Galileo.
En la siguiente figura están representados los dos observadores inerciales y el vector de posición que tiene una partícula en movimiento para cada uno de ellos.

Si suponemos que en el instante inicial la posición de los dos observadores coincide, las transformaciones de Galileo vienen dadas por:

Donde las magnitudes sin prima son los vectores medidos por O y las magnitudes con prima son los correspondientes vectores medidos por O’.
La primera ecuación se deduce geométricamente de la figura. Como la posición de los dos observadores es la misma en el instante inicial, en un tiempo t O’ habrá recorrido una distancia Vt con respecto a O.
La relación entre velocidades se deduce derivando la relación entre los vectores de posición y la relación entre las aceleraciones derivando la relación entre las velocidades.
Como puedes observar en las ecuaciones anteriores, todos los observadores inerciales miden la misma aceleración. Por esta razón las leyes de la Física son las mismas para todos los sistemas de referencia inerciales.
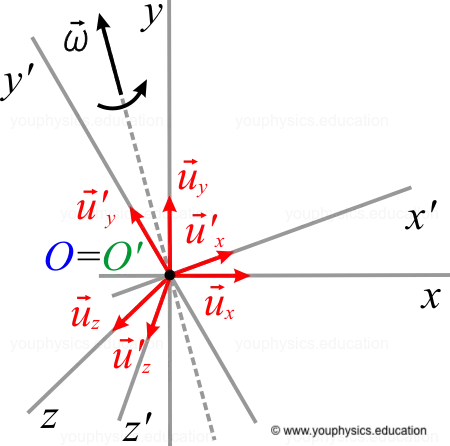
Movimiento relativo de rotación uniforme: A continuación tienes las ecuaciones que relacionan los vectores de posición, velocidad y aceleración. Como puedes ver en la siguiente figura, supondremos que los orígenes de los dos sistemas de referencia se encuentran en la misma posición.
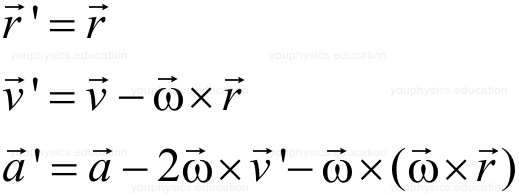
En las ecuaciones anteriores puedes ver que ahora las aceleraciones medidas por ambos observadores son diferentes.
Los dos términos que aparecen en la ecuación que relaciona las aceleraciones se denominan respectivamente aceleración de Coriolis y aceleración centrífuga.
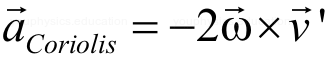
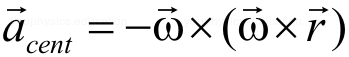
Estos dos términos son los que dan lugar a las fuerzas de inercia. Un observador no inercial interpreta que estas aceleraciones deben estar producidas por una fuerza, cuando en realidad son debidas a su propio estado de movimiento. No hay ninguna interacción física real que produzca estas aceleraciones. Por ello las fuerzas de inercia se denominan también fuerzas ficticias o pseudofuerzas.


